

在工业管道内检测(ILI)、管道巡检、预防性运维场景中,弯头、连续弯管是制约管道机器人作业成功率的核心瓶颈。相较于成像画质、传感器精度等显性指标,机器人的管路通过性直接决定检测任务能否闭环。本文结合 AIWINGS 艾讯飞科技 ApexScope Bot 模块化管道机器人产品实践,从刚性本体长度、铰接连接机构、牵引动力输出、管内实际工况维度,剖析模块化构型解决弯管通行卡滞的技术逻辑,为工业管道机器人选型与项目落地提供工程参考。
在实验室样机演示环境下,管道机器人在直管段行走、成像采样通常表现稳定。但进入油气、市政、化工、暖通等真实工业管网现场,大量 L 型弯头、Z 型连续弯、变径管段客观存在。工程实践表明,很多内检测项目失败,并非搭载的视觉模块、缺陷检测传感器性能不足,而是机器人无法顺利穿越弯头,直接发生卡滞、脱轨、动力失效,造成检测中断,甚至衍生管内卡机的设备打捞风险。
01 弯管卡滞核心诱因:姿态干涉与牵引力丢失
弯头会同时改变机器人行进矢量与整机力学边界条件。整机刚性段长度越大,进入弯管曲率段时,前后功能模块极易发生空间干涉、相互锁止;行走轮组、自适应悬架如果不能实时跟随管壁曲率保持预紧贴合,会出现轮组离地、比压不足,造成牵引力衰减、打滑失速。
其中连续弯头工况属于高难度作业场景:机器人完成第一组弯头转向后,机身尚未完成姿态复位回归直线位姿,随即进入下一个转向弯头。当整机柔性裕量不足时,铠装拖拽线缆摩擦阻力、各模块刚性长度、多阶转向角度形成耦合叠加效应,极易引发整机停滞,是很多管道内检测项目的主要失效点。
单纯提升电机功率无法根本解决卡机问题,过载输出反而会加剧管壁磨损、损坏机器人本体,需要从整机构型层面做系统优化。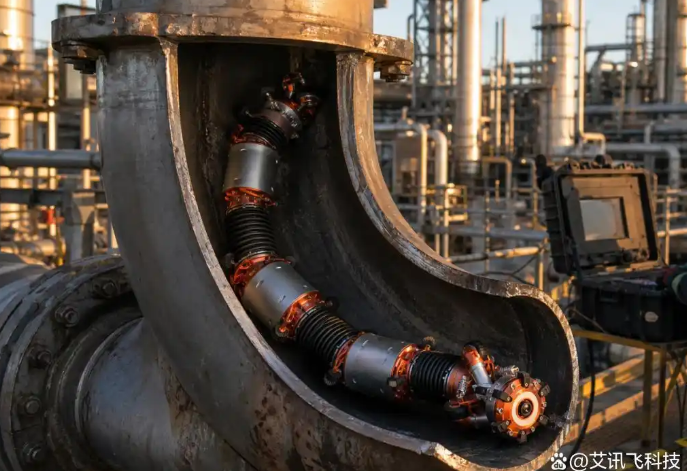
02 过弯性能评估:拒绝单点指标,开展全工况边界校验
行业选型中普遍存在认知误区:将 “能够实现单次转弯” 等同于具备现场过弯能力。工业管道机器人的弯管通行能力是多条件耦合指标,评估维度应覆盖:弯头角度、弯管曲率半径、连续弯头数量、弯头之间直管过渡段长度、管道敷设坡度、内壁结垢 / 锈蚀摩擦工况,以及机器人搭载的作业载荷。
同一台本体,空载工况与搭载涡流检测、超声检测、高压清洗、打磨修复等功能载荷模块时,整机总长、自重、管内运行阻力都会显著变化。因此实验室空载测试数据参考价值有限,有效性能验证必须复现项目实际载荷配置与管路边界条件,规避样机测试与现场落地的性能鸿沟。
03 ApexScope Bot 模块化构型:面向复杂管网的柔性适配设计
针对工业管网多弯头、长距离、大坡度的复杂运维痛点,AIWINGS 艾讯飞 ApexScope Bot 采用多段模块化分布式架构,将动力驱动单元、视觉观测单元、传感检测载荷、作业执行单元解耦,支持根据项目工况做组合式配置。
模块之间采用管道机器人专用柔性铰接机构,降低整机等效刚性,多段机身可随管道曲率做自适应姿态偏转,适配弯头内部空间约束。针对长距离输送管线、大重力坡度、密集连续弯管等严苛工况,可灵活扩展动力模块、调整载荷排布,优化整机轴荷分配。
模块化设计的核心并非简单的机械分段,而是实现机械构型、牵引动力、任务载荷、拖拽线缆的系统协同,不是让管道去适配机器人,而是让机器人本体适配既有工业管网,提升设备的场景复用性,降低项目定制化改造成本。
04 项目前期工况输入,降低内检测项目实施风险
管道机器人方案设计属于工况驱动型工程,前期工况调研参数直接决定方案可行性。开展技术评估建议收集以下关键工程参数: 管道公称管径及公差、弯头角度、弯管曲率半径、连续弯头空间分布、管道入口通径、单次有效作业距离、管内介质环境、内壁锈蚀结垢状态、管道俯仰坡度、拟搭载的检测 / 作业功能模块。
条件允许情况下,可依据工程图纸搭建 1:1 模拟试验管段,开展实物通过性模拟验证。在工程逻辑上坚持先确认设备可达性,再开展缺陷检测、修复作业设计,前置排查卡滞风险,能够显著降低现场作业不确定性,规避管内卡机、设备打捞等重大项目隐患。
行业总结
管道机器人过弯能力不属于单一硬件参数,是整机机械结构、牵引动力系统、拖拽线缆、作业载荷、管网工况共同作用的综合工程能力。忽视弯头、连续弯管边界条件,仅关注传感器参数,极易造成工业内检测项目失败。
技术方案咨询
如需评估 ApexScope Bot 模块化管道机器人在复杂弯管管网中的落地适配性,可向北京艾讯飞提交管径参数、弯头工程图纸、作业距离、拟搭载传感与作业模块,我方可提供前期工况研判与初步技术实施方案。